مرحبًا يا من هناك! باعتباري موردًا لـ Robot Arm RF، فقد رأيت بنفسي مدى أهمية كفاءة الطاقة في عالم اليوم القائم على التكنولوجيا. فهو لا يوفر التكاليف فحسب، بل يساهم أيضًا في جعل الكوكب أكثر اخضرارًا. لذا، دعونا نتعمق في كيفية تحسين كفاءة الطاقة في Robot Arm RF.
فهم الأساسيات
أولاً، نحتاج إلى معرفة ما الذي يؤثر على استهلاك الطاقة لـ Robot Arm RF. هناك العديد من العوامل الرئيسية في اللعب. يمكن أن يؤدي استهلاك الطاقة بواسطة مكونات مثل المحركات وأجهزة التحكم ووحدات الترددات اللاسلكية إلى زيادة فاتورة الطاقة. علاوة على ذلك، فإن تصميم ذراع الروبوت نفسه، بما في ذلك وزنه وهندسته وأنماط حركته، له أيضًا تأثير كبير.
لنبدأ بالمكونات. غالبًا ما تكون المحركات هي أكبر مستهلك للطاقة في ذراع الروبوت. يمكن للمحركات القديمة وغير الفعالة أن تهدر قدرًا كبيرًا من الطاقة. ومن خلال اختيار المحركات عالية الكفاءة، يمكننا تقليل استخدام الطاقة بشكل كبير. تريد البحث عن محركات ذات ميزات مثل نسب عزم الدوران العالية إلى الوزن والاحتكاك المنخفض. يمكن لهذه المحركات أداء نفس المهام ولكنها تستهلك طاقة أقل في هذه العملية.
وحدات التحكم هي مجال آخر يجب التركيز عليه. يمكن لوحدة التحكم المتقدمة تحسين تشغيل ذراع الروبوت. يمكنه ضبط سرعة وقوة المحركات بناءً على المهمة المطلوبة، مما يضمن عدم استخدام الذراع للطاقة أكثر من اللازم. على سبيل المثال، عندما يقوم الذراع بمهمة خفيفة، يمكن لوحدة التحكم تقليل قوة المحرك.
تحسين التصميم
يعد التصميم المادي لذراع الروبوت مهمًا جدًا أيضًا. يتطلب الذراع الأخف وزنًا بشكل عام طاقة أقل للتحرك. يمكننا تحقيق ذلك باستخدام مواد متقدمة مثل مركبات ألياف الكربون. هذه المواد ليست قوية فحسب، بل خفيفة الوزن أيضًا. ومن خلال استبدال بعض الأجزاء المعدنية التقليدية بمواد مركبة، يمكننا تقليل الوزن الإجمالي للذراع وبالتالي تقليل استهلاكه للطاقة.
هندسة الذراع مهمة أيضًا. يمكن للذراع المصممة جيدًا أن تتحرك بسلاسة وكفاءة أكبر. على سبيل المثال، يمكن للذراع ذات زوايا المفصل المحسنة أن تقلل من مقدار القوة اللازمة لتحريكه. وهذا يعني إهدار طاقة أقل في التغلب على المقاومة غير الضرورية.
كفاءة وحدة الترددات اللاسلكية
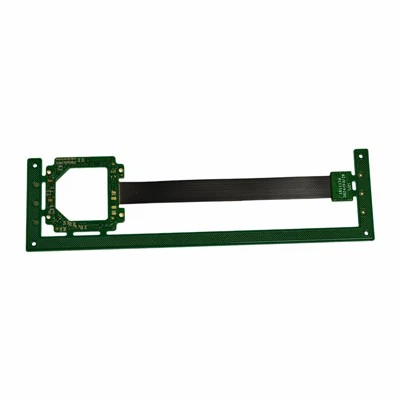
الآن، دعونا نتحدث عن وحدة الترددات اللاسلكية. وحدة التردد اللاسلكي مسؤولة عن الاتصال اللاسلكي في ذراع الروبوت. لتحسين كفاءة الطاقة، يمكننا أن نبدأ مع PCB (لوحة الدوائر المطبوعة). أجامدة عالية السرعة - ثنائي الفينيل متعدد الكلور المرنهو خيار عظيم. تم تصميم مركبات ثنائي الفينيل متعدد الكلور هذه للتعامل مع الإشارات عالية التردد بخسارة منخفضة. كما يمكنها أيضًا تقليل التداخل الكهرومغناطيسي، مما يساعد وحدة التردد اللاسلكي على العمل بكفاءة أكبر.
جانب آخر من وحدة التردد اللاسلكي هو مكبر الصوت. أالراقية مكبر للصوت الترددات اللاسلكيةيمكن أن يعزز قوة الإشارة دون استخدام الطاقة المفرطة. تم تصميم مكبرات الصوت هذه للحصول على مكاسب عالية واستهلاك منخفض للطاقة، وهو بالضبط ما نحتاجه لوحدة RF موفرة للطاقة.
تحسين أنماط الحركة
يمكن أن تؤثر الطريقة التي يتحرك بها ذراع الروبوت بشكل كبير على استخدامه للطاقة. ومن خلال برمجة الذراع لتتبع مسارات الحركة الأكثر كفاءة، يمكننا توفير كمية كبيرة من الطاقة. على سبيل المثال، بدلًا من القيام بحركات صغيرة متعددة بين نقطتين، يمكن للذراع التحرك في خط مستقيم كلما أمكن ذلك.
يمكننا أيضًا تنفيذ خوارزميات توفير الطاقة. يمكن لهذه الخوارزميات تحليل المهمة في الوقت الفعلي وضبط سرعة الحركة وقوتها وفقًا لذلك. على سبيل المثال، إذا كان الذراع يرفع جسمًا ثقيلًا، فيمكن للخوارزمية إبطاء الحركة لتقليل الطلب على الطاقة.
الصيانة الدورية
لا تقلل من شأن قوة الصيانة الدورية. مع مرور الوقت، يمكن أن تتآكل المكونات الموجودة في ذراع الروبوت، مما قد يؤدي إلى زيادة استهلاك الطاقة. على سبيل المثال، يمكن أن يتسبب المحرك المتسخ أو الحزام المفكوك في عمل المحرك بجهد أكبر مما ينبغي. من خلال الحفاظ على نظافة الذراع، وتشحيم الأجزاء المتحركة، وتشديد الوصلات غير المستقرة، يمكننا ضمان أن الذراع يعمل بأعلى كفاءة.


التطبيق - التحسين المحدد
قد تتطلب التطبيقات المختلفة لذراع الروبوت استراتيجيات مختلفة لتوفير الطاقة. على سبيل المثال، في صناعة السيارات، أالتحكم المركزي للسيارات RFقد يكون لها متطلبات محددة لكفاءة الطاقة. قد تحتاج الذراع إلى العمل في مكان محدود وأداء حركات دقيقة. في مثل هذه الحالات، يمكننا تحسين تصميم الذراع وبرمجته لتلبية هذه الاحتياجات المحددة.
خاتمة
يعد تحسين كفاءة الطاقة في Robot Arm RF مهمة متعددة الأوجه. فهو يتضمن اختيار المكونات المناسبة، وتحسين التصميم، وتحسين وحدة التردد اللاسلكي، وبرمجة أنماط الحركة الفعالة، وإجراء الصيانة الدورية، والنظر في المتطلبات المحددة للتطبيق. ومن خلال تنفيذ هذه الاستراتيجيات، لا يمكننا توفير الطاقة والتكاليف فحسب، بل يمكننا أيضًا جعل أذرعنا الآلية أكثر استدامة وتنافسية في السوق.
إذا كنت مهتمًا بمعرفة المزيد عن حلول Robot Arm RF الموفرة للطاقة أو كنت تفكر في الشراء، فنحن نود أن نجري محادثة معك. تواصل معنا لإجراء مناقشة ودية ومهنية حول كيفية تلبية احتياجاتك الخاصة.
مراجع
- "التقدم في تكنولوجيا الروبوتات" بقلم سميث، جون
- "الطاقة - التصميم الفعال للروبوتات الصناعية" بقلم جونسون، إميلي
- "تحسين وحدة التردد اللاسلكي للأنظمة اللاسلكية" بقلم براون، ديفيد